El robot que aprende en terreno
5 de Noviembre, 2026 · Inteligencia Artificial · Martín Sepúlveda
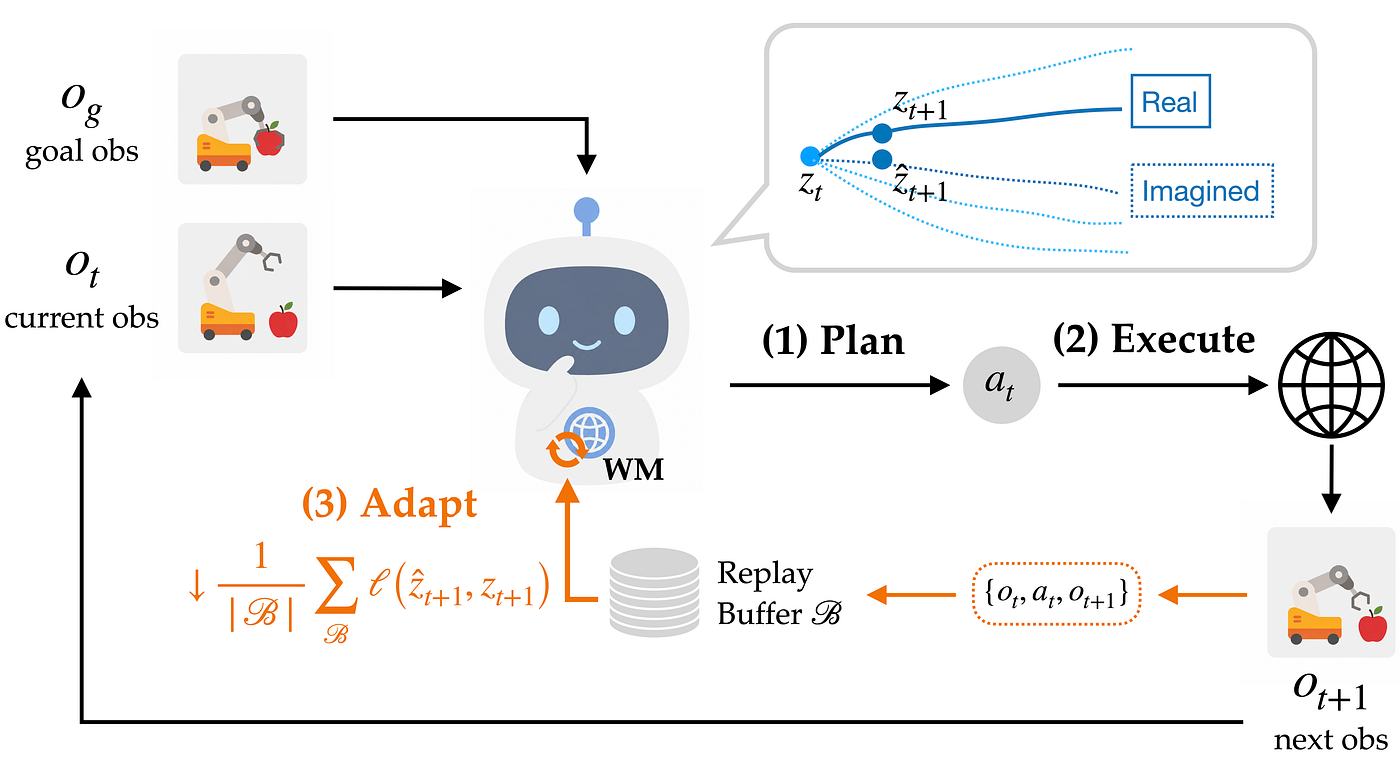
Un robot puede entrenar durante millones de pasos en un entorno simulado. Puede memorizar cada rincón, cada objeto, cada tarea. Y aun así, el primer día en el mundo real, falla.
¿Por qué? Porque la luz cambió. Porque la caja pesa menos de lo que decía el manual. Porque la tarea ocurre en una habitación que no estaba en el dataset.
Ese es el problema más viejo de la robótica: los modelos aprenden el mundo tal como era en el entrenamiento, y el mundo cambia.
Qué es un world model (en simple)
Un world model es un modelo que aprende a predecir cómo va a cambiar un entorno. No solo reconoce objetos: imagina el futuro. Le das una imagen y una posible acción, y te dice qué debería pasar después.
Eso permite algo poderoso: el robot puede "ensayar" mentalmente varias acciones, elegir la mejor, ejecutarla, y luego replanificar. Es la base del control predictivo (MPC).
El problema es obvio: el futuro imaginado puede estar equivocado. Y cuando lo está, el plan se cae.
La idea de AdaJEPA
Un grupo del Center for Data Science de NYU —la estudiante de doctorado Ying Wang, con Oumayma Bounou, Yann LeCun y Mengye Ren— publicó un método llamado AdaJEPA que ataca justo eso.
La idea es simple y elegante: cuando el modelo se equivoca, ese error es información.
El ciclo es:
planifica → ejecuta → observa qué pasó realmente → ajusta su predicción → replanifica
Es decir: el robot no solo usa el modelo para actuar. Usa la realidad para corregir el modelo, en plena operación. Sin nuevas demostraciones de expertos. Sin etiquetas de recompensa. Solo la diferencia entre lo que predijo y lo que pasó.
Wang lo compara con levantar una taza desconocida: uno no sabe cuánto pesa. Si el primer intento no aplica suficiente fuerza, uno ajusta. Los humanos hacemos esa adaptación cada minuto.
Los números
Y no es solo una idea bonita. En un experimento con pocos datos de entrenamiento, la adaptación subió la tasa de éxito en formas ya vistas de 28,1% a 60,8%.
El dato que más me llamó la atención: un modelo congelado, entrenado con 16 veces más trayectorias por forma, alcanzó solo 43,5%.
Es decir: aprender en terreno superó a tener 16 veces más datos de entrenamiento.
Y el costo es casi ridículo: entre 0,01 y 0,03 segundos extra por cada ciclo de replanificación.
Por qué esto importa fuera del laboratorio
Llevo años trabajando con sistemas que tienen que funcionar en terreno —no en una simulación, no en un demo, sino en una faena, en un camión, en un invernadero—. Y el patrón se repite:
- La cámara se descalibra con el polvo.
- La luz de las 15:00 no se parece a la del entrenamiento.
- El objeto que hay que detectar no estaba en el dataset.
Y la respuesta tradicional es siempre la misma: más datos, más entrenamiento, más fine-tuning. Un ciclo caro y lento que nunca termina de cubrir el mundo real.
AdaJEPA propone otra cosa: que el sistema aprenda mientras trabaja. Que el error no sea una falla, sino una señal.
La diferencia de fondo
Esto conecta con algo que vengo pensando hace tiempo: la diferencia entre un sistema que memoriza y uno que se adapta.
El que memoriza necesita que el mundo se parezca a su dataset. El que se adapta no.
Y en el mundo real —el de la minería, el del agro, el de los camiones— el mundo nunca se parece del todo al dataset.
Volver al Blog